自动编程
自动提取坡口信息,匹配工艺参数,规划路径并生成切割程序。
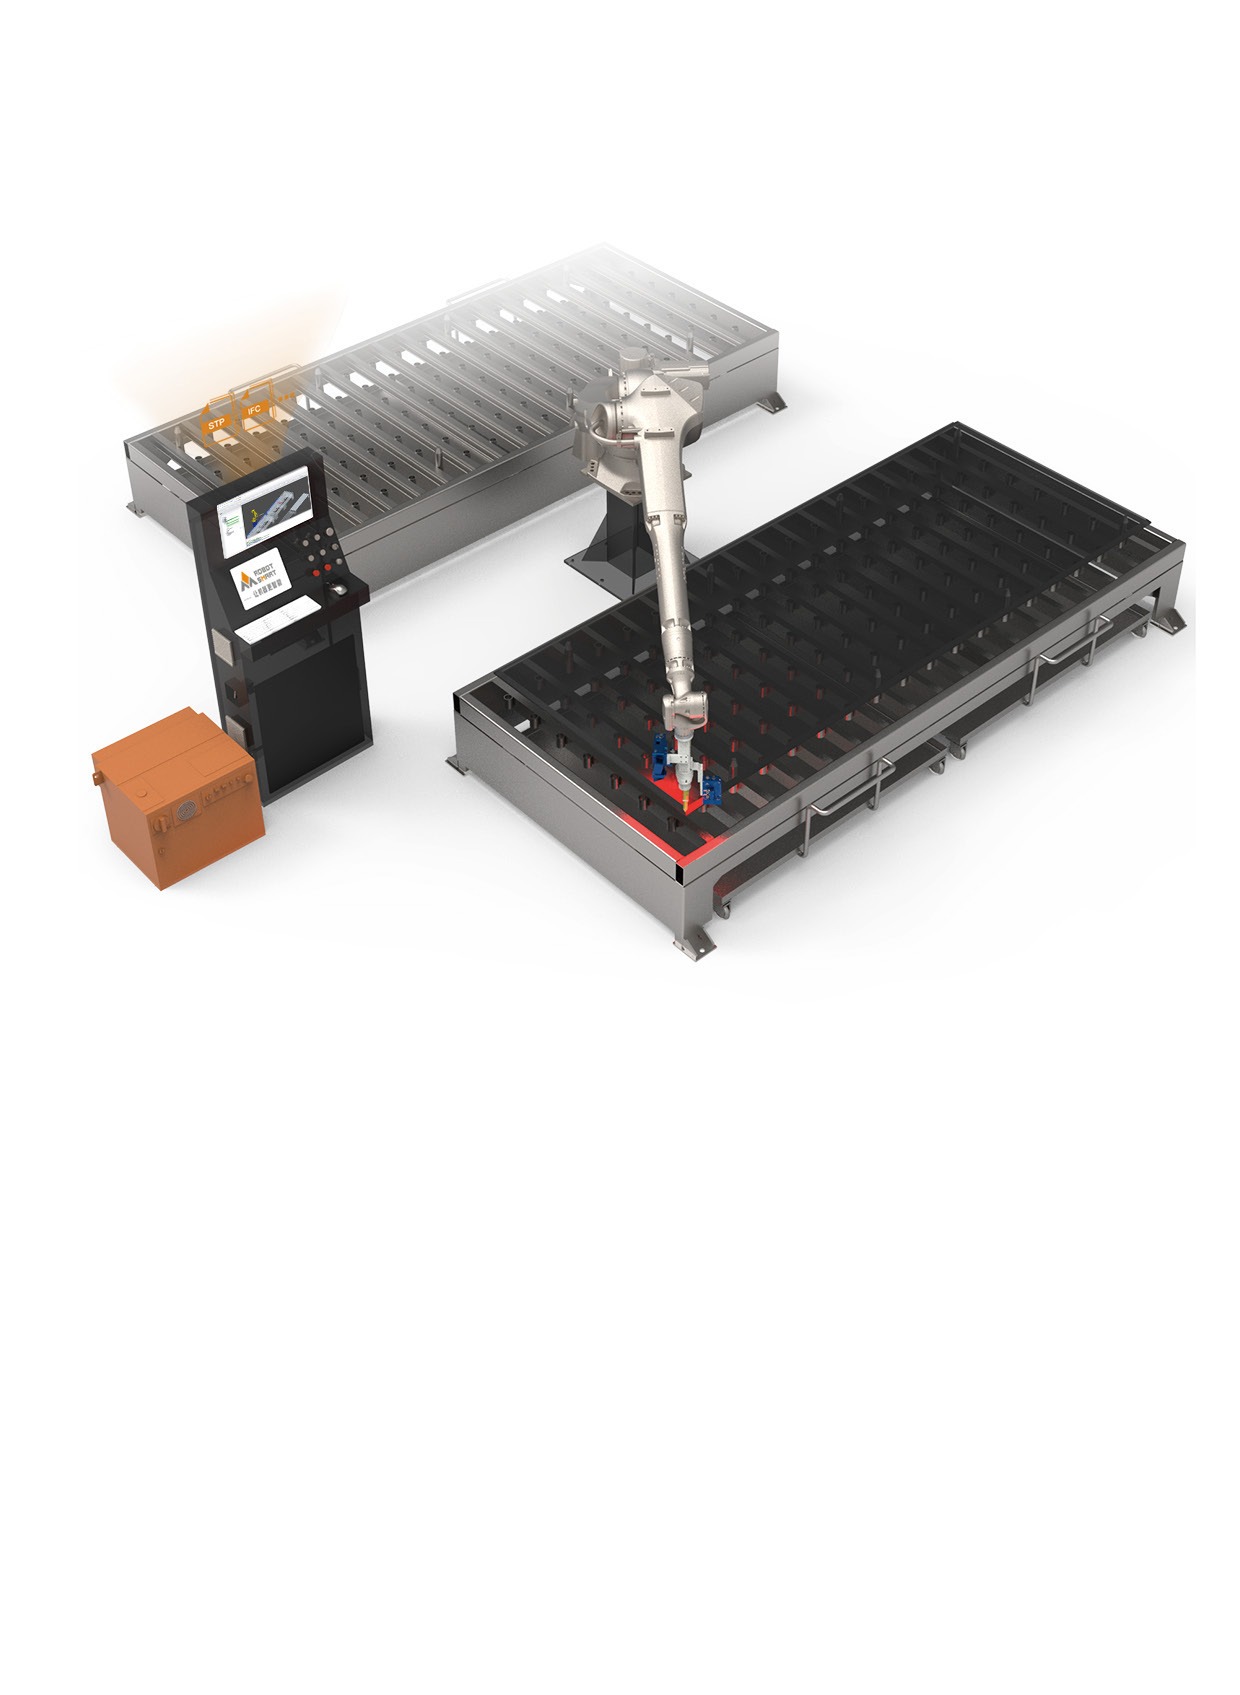
以 RobotSmart 智能决策平台为核心,融合双目3D视觉、线激光跟踪、机器人运动规划与切割工艺库,实现从工件定位、坡口识别、路径规划到切割执行的自动化闭环。
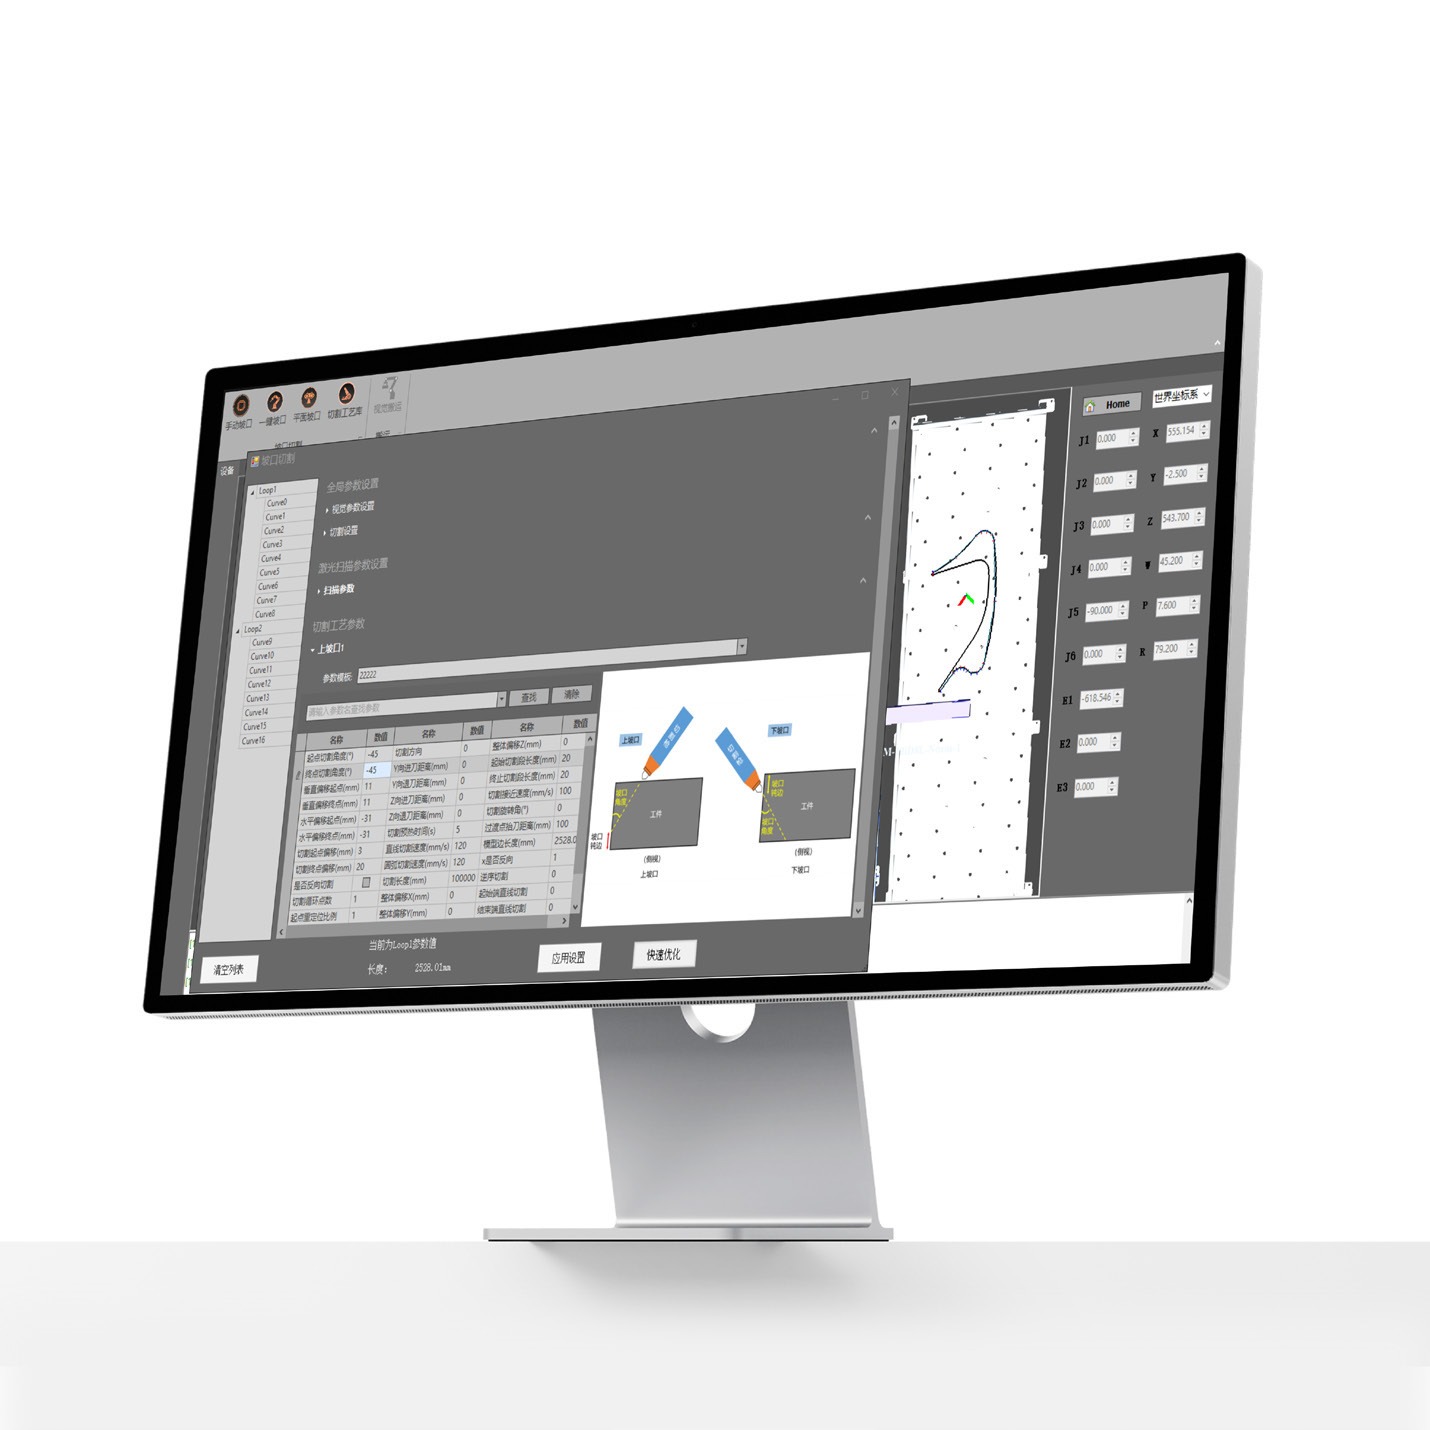
自动提取坡口信息,匹配工艺参数,规划路径并生成切割程序。
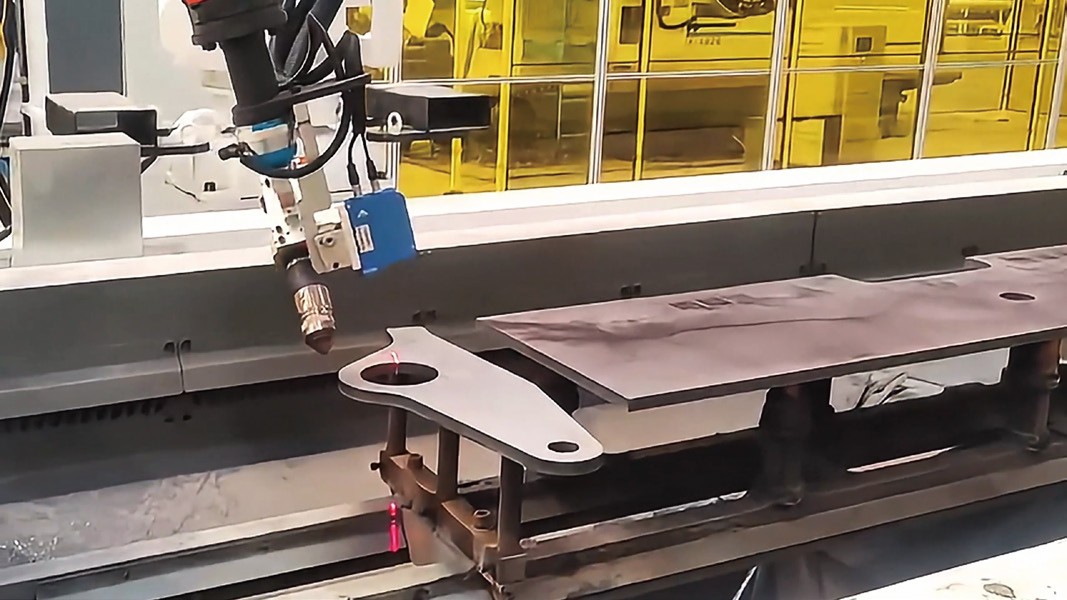
双目3D定位与线激光跟踪,补偿装夹、尺寸及热变形误差。
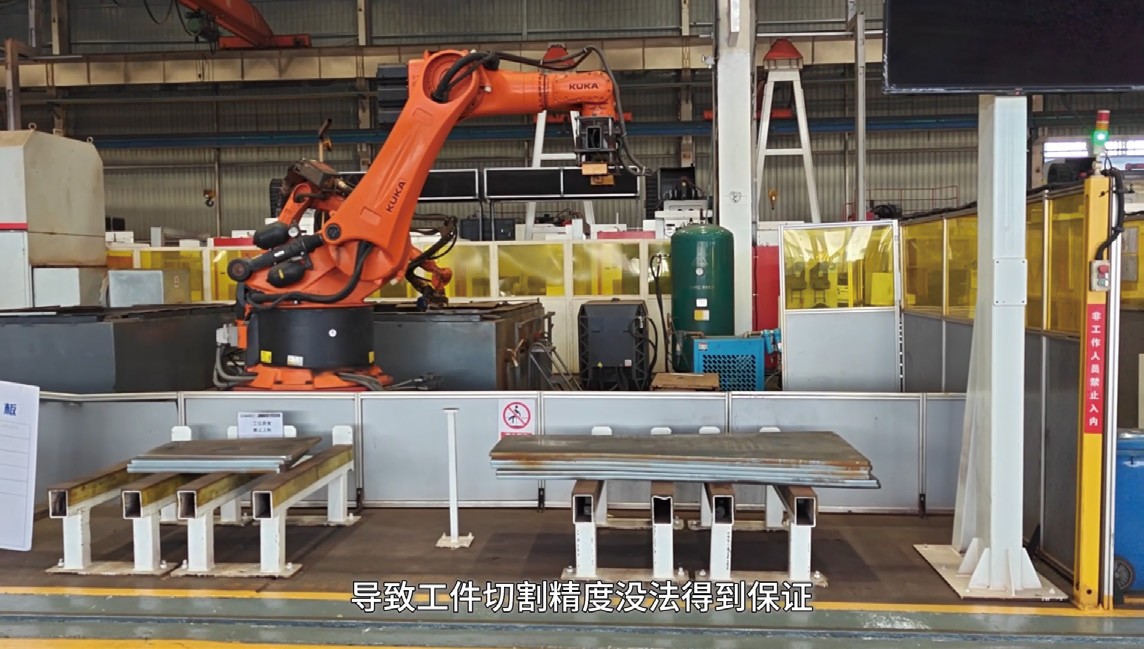
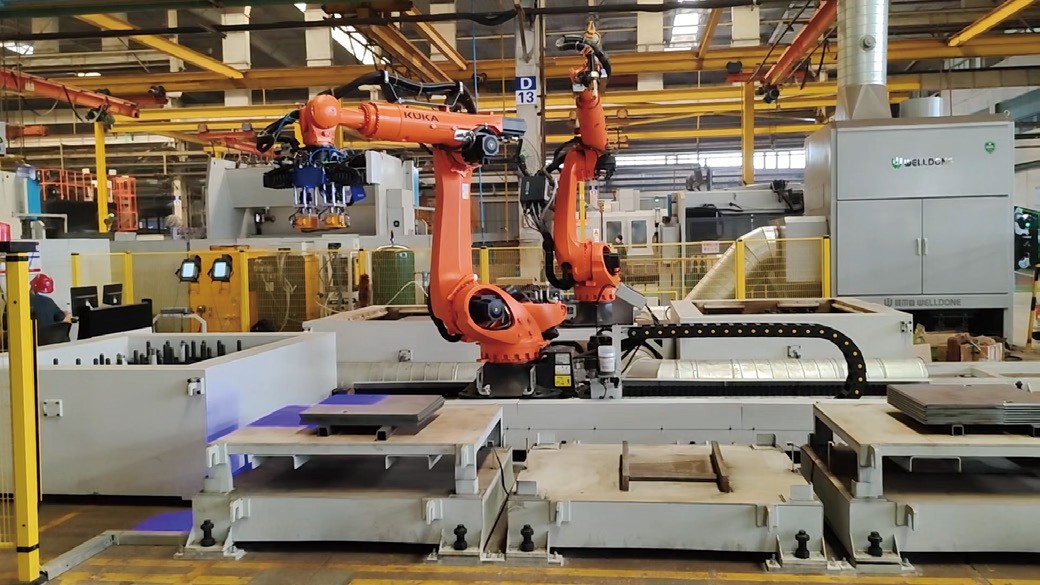
支持双工位、打磨、搬运与切割协同,按工件流程计算节拍。
减少专用夹具依赖,支持点云定位、模型匹配与多次拍照拼接。
支持上下坡口、正反坡口与多种坡口形式的一体化切割。
支持中文与英文操作 · 简洁界面 · 参数设置简单
围绕坡口切割业务,将工件导入、坡口识别、工艺参数、机器人仿真与自动程序生成整合到同一套离线决策平台中。
自主知识产权,技术可控
减少夹具和摆放限制
适配正反V/Y、K/X等
自动提取坡口信息
结合工艺库生成切割任务
输出机器人可执行程序
核心软件自主可控,便于针对现场工艺持续迭代。
火焰 / 等离子切割参数,减少经验依赖。
可按场景选择粗定位、精定位和闭环跟踪组合。
适配地轨、悬臂、龙门、桁架等外部轴。
通过三维仿真观察机器人位置姿态,提前发现干涉、奇异点、运动范围、速度与加速度限制等问题,并对路径结果及时修正。
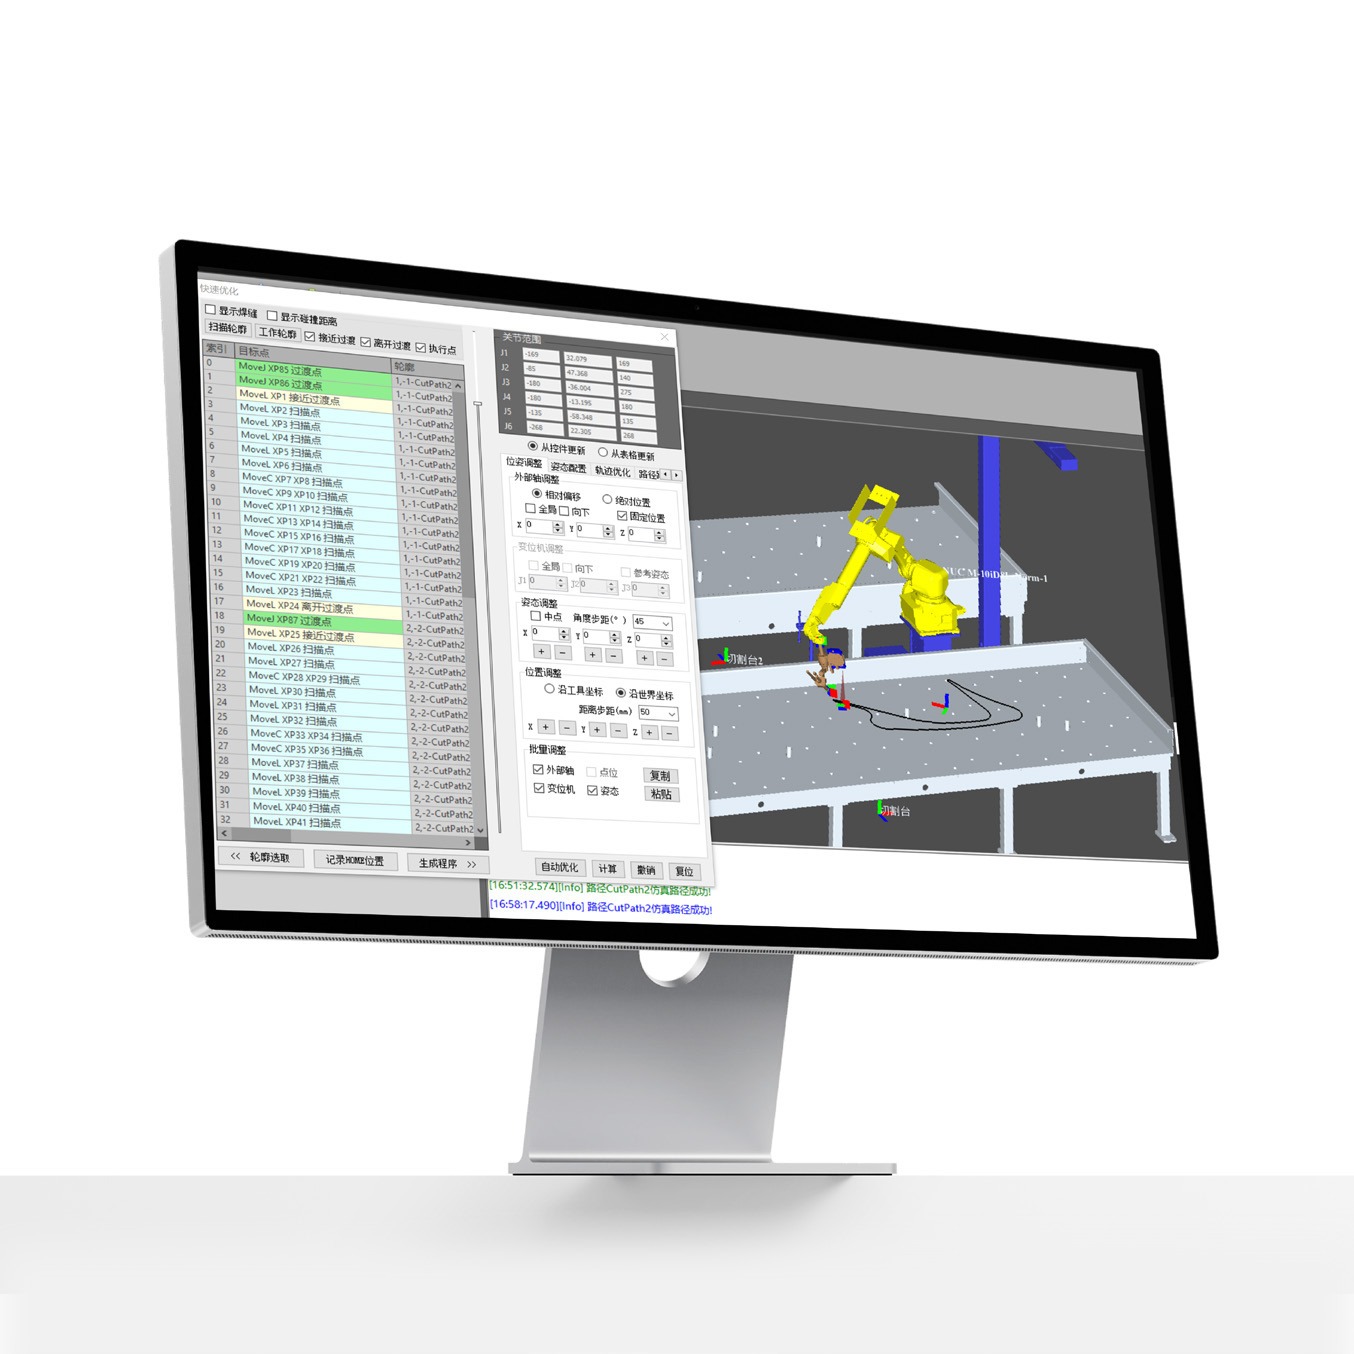
提前验证机器人姿态,减少现场反复调试。
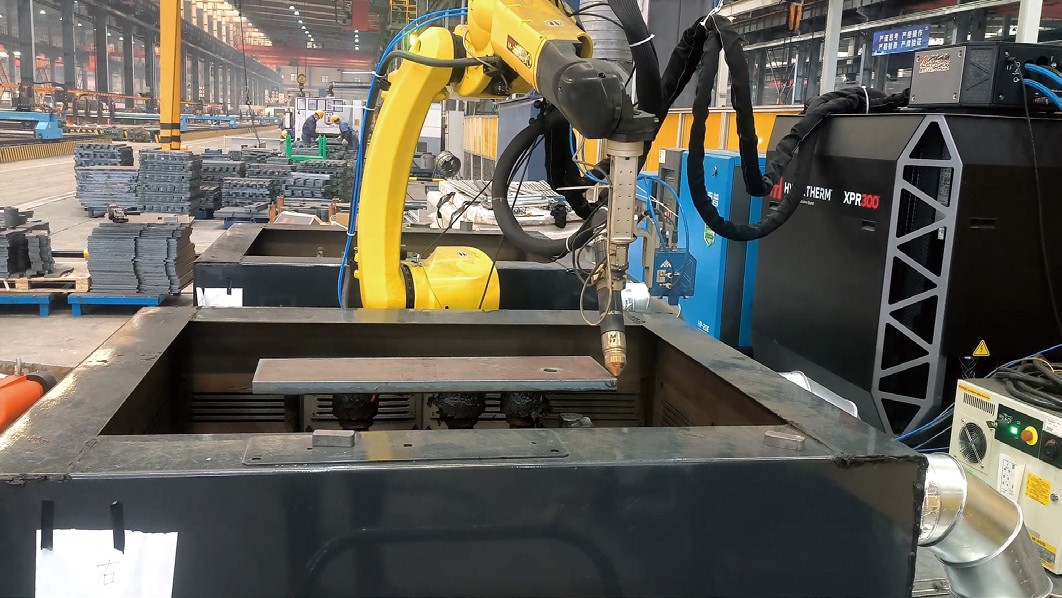
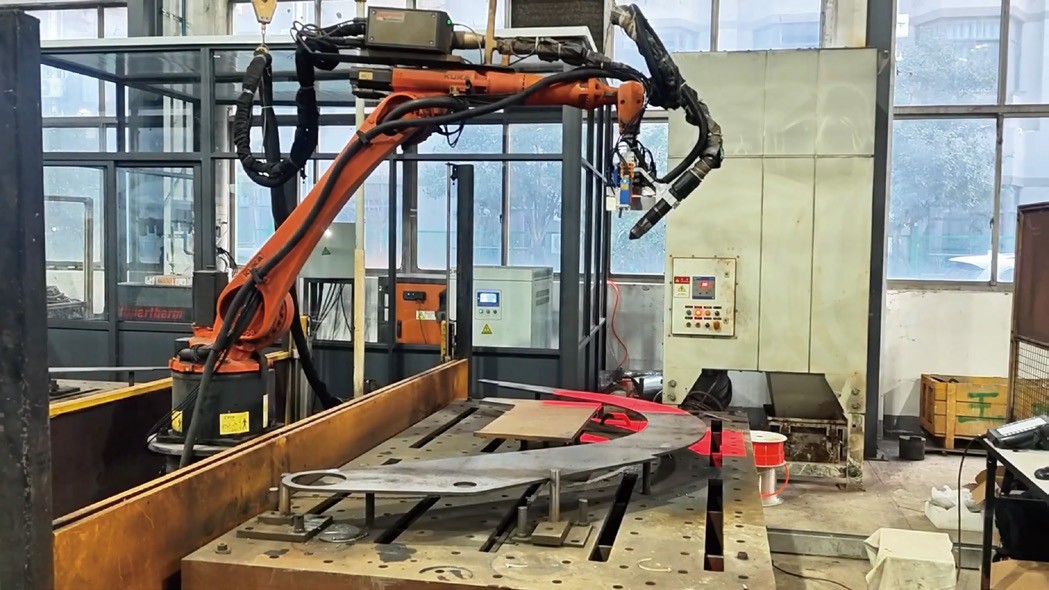
兼容 FANUC、ABB、KUKA、安川、新松、埃夫特等。
避免机器人运动不可达和姿态突变。
地轨、悬臂、龙门、桁架等可联动规划。
适配不同尺寸工件和产线布局。
保证机器人运行安全与切割过程稳定。
生成点云 · 工件粗定位 · 模型匹配 · 场景适配
双目3D视觉相机通过双目立体视觉系统获取物体三维空间坐标,可对物体轮廓进行粗定位并与标准化三维模型进行对比,适用于高速检测、抗强光、抗反光及室内外复杂场景。
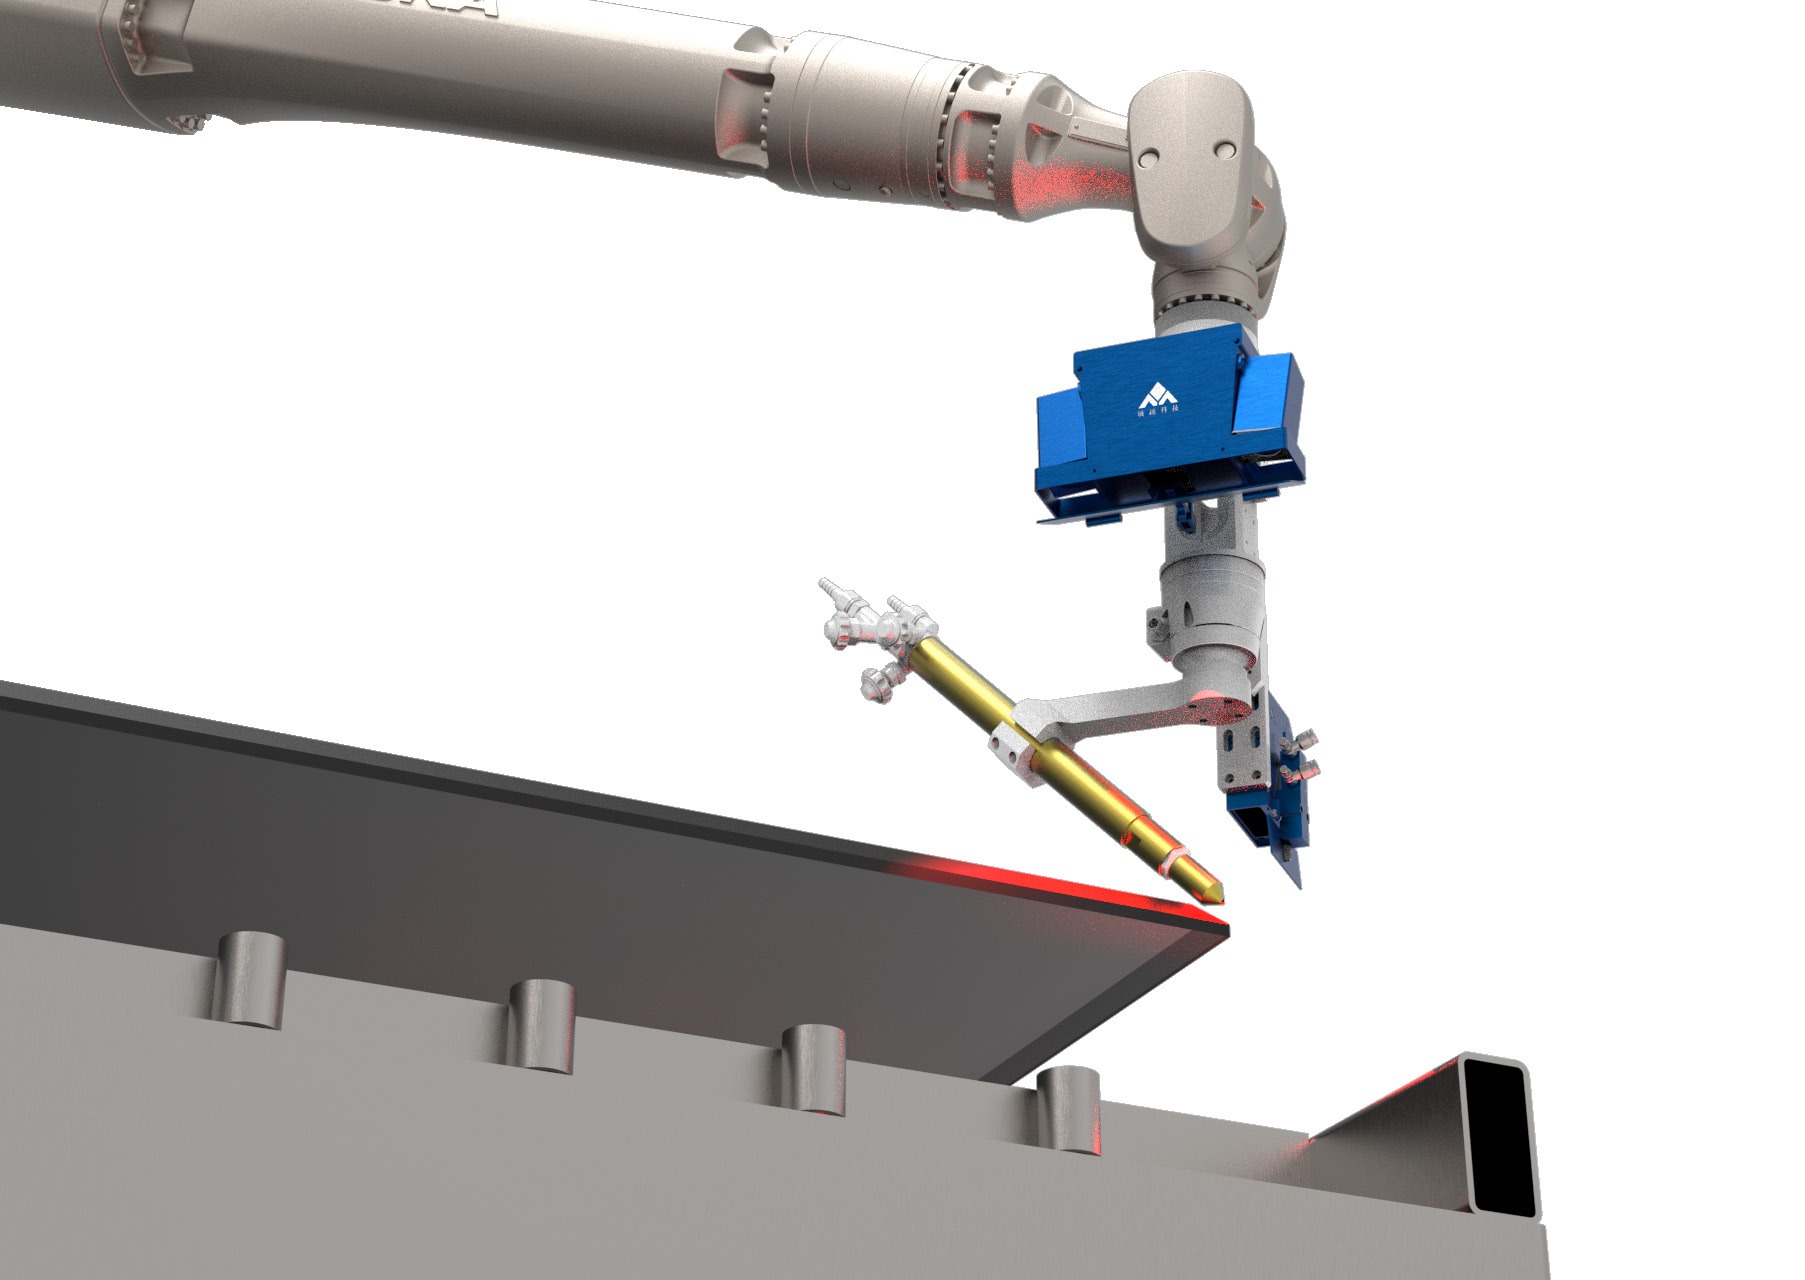
快速获取工件三维轮廓
识别摆放位置与姿态
为 RobotSmart 提供定位依据
支持更多工站扩展应用
先扫后切 · 实时切割 · 动态纠偏 · 精度闭环
面向复杂工件与长直工件切割场景,通过视觉扫描、定位和实时动态调整切割轨迹,降低轮廓复杂、装夹误差与热变形带来的精度偏差。
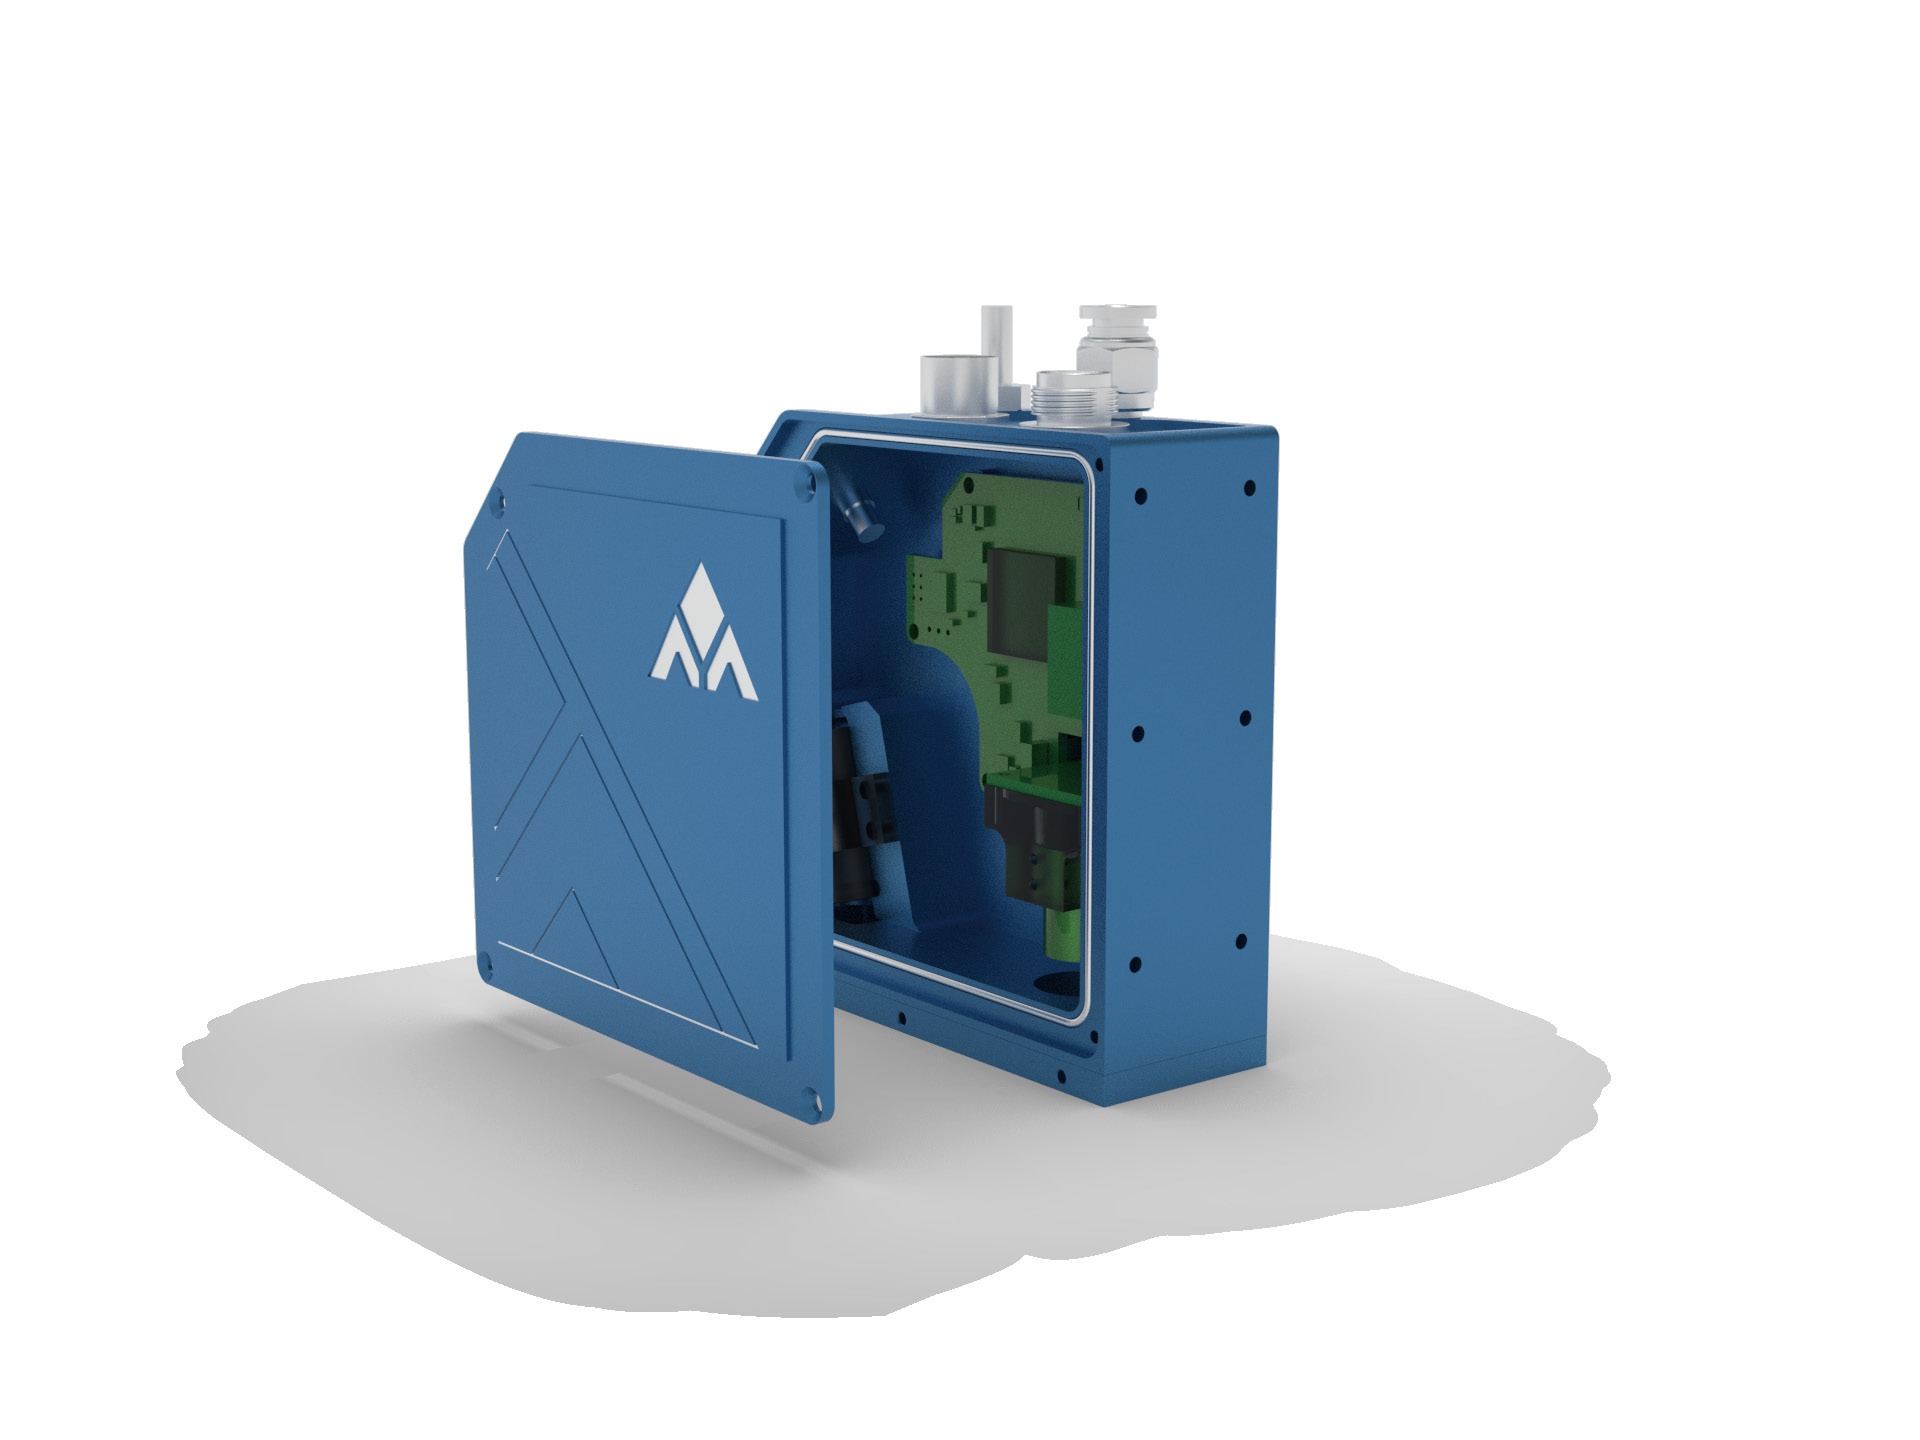
最高闭环精度可达 ±0.05mm,保障切割一致性。
数据处理时间快达 10ms,兼顾效率与精准引导。
适应不锈钢、铝合金等高反光材质场景。
基于机器人开放接口,快速适配不同品牌本体。
标准化配件与 API,不改变原有编程习惯。
完善手册与培训资料,降低项目导入成本。
按工件尺寸、坡口方向、材料厚度、节拍目标和上下料方式配置
选型建议围绕工件尺寸、坡口方向、材料厚度、节拍目标和上下料方式展开。等离子适合中薄板高效率坡口切割,火焰适合厚板与大尺寸工件。
| 方案 | 典型配置 | 加工范围参考 |
|---|---|---|
| 等离子基础 | 单/双目,双工作台 | 正坡口100×100-1000×1000mm@20-45°;反坡口100×100-800×800mm@40-60° |
| 等离子扩展 | 双目+线激光,固定/地轨/龙门/双地轨 | 最高可覆盖正坡口100×100-7000×1200mm;反坡口100×100-6800×1000mm |
| 火焰基础 | 单/双目,双工作台 | 正坡口100×100-1200×1200mm@20-55°;反坡口100×100-1200×1000mm@30-60° |
| 火焰扩展 | 双目+线激光,地轨/平衡吊/悬臂 | 最高可覆盖100×100-8000×2500mm,适合大中型厚板工件 |
适合产线导入初期或多品种试制,投资更轻,保留双工位并行能力。
适合中大型工件及固定区域内高节拍搬运,便于上下料与码垛。
适合产能要求高,切割与搬运需并行的自动化单元。
从一键启动到执行切割,全程仅需3秒
切割、搬运、打磨、上下料可分段核算
支持并行上下料,减少等待时间
单机、双机、单双目、火焰/等离子配置